 en
 русский
 Français
 日本語
 Latine
 한국어
 বাংলা
 Tiếng Việt
 ไทย
 Hrvatski
 čeština
 dansk
 Nederlands
 Pilipino
 Suomalainen
 Deutsch
 Magyar
 Indonesia
 italiano
 Gaeilge
 Bahasa Melayu
 فارسی
 norsk
 Português
 Polskie
 Română
 Slovák
 svenska
 Türk

W zamrażarce stacjonarnej ustawionej na minus 18 stopni Celsjusza, która waha się między minus 15 a minus 20, z krótkimi cyklami pracy sprężarki i oszronieniem jednego końca ...
READ MORE
Dom / Wiadomości / Wiadomości branżowe / Jak działa regulator PID? Wyjaśnienie proporcjonalności, całkowania i pochodnej
Jak działa regulator PID? Wyjaśnienie proporcjonalności, całkowania i pochodnej
Jeśli temperatura w pomieszczeniu chłodniczym wynosi 2 K powyżej wartości zadanej, a następnie 3 K poniżej niej i powtarza ten cykl co kilka minut, sterownik zostaje obciążony winę przed czujnikiem, zaworem lub ruchem na drzwiach. W większości przypadków sprzęt jest w porządku, a ustawienia pętli nie.
Krótka odpowiedź na pytanie, jak działa regulator PID: mierzy zmienną procesową, porównuje ją z wartością zadaną i steruje siłownikiem z korekcją zbudowaną z trzech składników. Człon proporcjonalny odpowiada na błąd, który występuje w tej chwili. Człon całkujący odpowiada na błąd, który narósł w czasie. Terminin pochodny określa, jak szybko zmienia się błąd. Razem dają moc, która otwiera zawór, zmienia prędkość wentylatora lub zmniejsza wydajność sprężarki.
Podstawowa idea: Zmierz, porównaj, popraw
Każda pętla PID składa się z czterech części: czujnika zgłaszającego zmienną procesową, sterownika utrzymującego wartość zadaną i wykonującego obliczenia, siłownika, który może zmienić proces, oraz samego procesu. Czujnik zasila sterownik, sterownik porusza siłownikiem, a siłownik zmienia to, co odczytuje czujnik. To koło to zamknięta pętla.
Sterownik powtarza jedno obliczenie w ustalonym odstępie czasu, czyli czasie próbkowania. Odejmuje wartość zmierzoną od wartości zadanej i różnicę nazywa błędem. W zastosowaniach związanych z chłodzeniem zmierzona wartość powyżej wartości zadanej daje błąd dodatni i powoduje większe chłodzenie. Skonfiguruj pętlę w niewłaściwy sposób, a zacznie ona działać w odwrotnym kierunku, podczas gdy powinna działać bezpośrednio; ucieknie zamiast się uspokoić i żadne dostrajanie tego nie naprawi.
Sygnał wyjściowy odpowiada oczekiwaniom siłownika: 0 do 10 V dla zaworu modulującego, 4 do 20 mA dla ustawnika, styk przekaźnika dla sprężarki lub modulacja szerokości impulsu dla grzejnika. Wyjście przekaźnikowe zamienia obliczenia PID w decyzję progową, więc rozdzielczość pętli zależy od tego, jak często styk może się przełączać.
Co właściwie robią te trzy terminy
Każdy człon ma swoje zadanie i każdy można wyłączyć, ustawiając jego wzmocnienie na zero. Wiele pętli roboczych działa jako regulatory PI, ponieważ działanie różniczkujące niewiele wnosi do powolnego procesu temperaturowego.
Termin proporcjonalny
Człon proporcjonalny mnoży błąd prądu przez wzmocnienie. Przy wzmocnieniu 2 i błędzie 3 K wyjście przesuwa się o 6 jednostek. Większe wzmocnienie oznacza szybszą korekcję, ale powyżej pewnego punktu pętla oscyluje, ponieważ sterownik reaguje na pomiar, na który proces nie zakończył jeszcze odpowiedzi. Sterownik wyłącznie proporcjonalny rzadko osiąga dokładnie wartość zadaną. Ustala się, gdy pozostały błąd jest wystarczająco duży, aby pomieścić dane wyjściowe potrzebne procesowi, a pozostałość jest przesunięciem w stanie ustalonym.
Termin integralny
Człon całkujący kumuluje błąd w czasie i dodaje korektę, dopóki błąd się utrzymuje, zwykle wyrażany w powtórzeniach na minutę lub w sekundach na powtórzenie. Eliminuje to przesunięcie, dlatego pętla PI może utrzymać temperaturę wody lodowej dokładnie tam, gdzie chcesz. Ceną jest opóźnienie: działanie całkujące opiera się na historii, więc po ustaniu błędu naciska, powodując powolną oscylację, której pojawienie się zajmuje znacznie więcej czasu niż oscylacja proporcjonalna. To też się nakręca. Jeśli zawór jest już całkowicie otwarty, składnik gromadzi korekcję, której nie jest w stanie zapewnić, a pętla znacznie się przeregulowała, gdy błąd w końcu ustąpi.
Termin pochodny
Człon pochodny reaguje na szybkość zmian błędu i przeciwstawia się ruchowi, który tłumi pętlę i umożliwia większe wzmocnienie proporcjonalne. Wzmacnia także szum czujnika, ponieważ niewielki zaszumiony odczyt w krótkim czasie próbkowania wygląda jak ogromne tempo zmian. W praktyce działanie różniczkujące jest filtrowane, obliczane na podstawie pomiaru, a nie błędu, lub po prostu pozostawiane na zero.
| Term | Reaguje na | Główna korzyść | Jeśli jest ustawiony zbyt wysoko |
|---|---|---|---|
| Proporcjonalne | Bieżący błąd | Szybka korekta i ścisła reakcja początkowa | Gwałtowne oscylacje, polowanie na zawory |
| Integralny | Skumulowany błąd | Usuwa przesunięcie w stanie ustalonym | Powolne oscylacje, przeregulowanie po nasyceniu |
| Pochodna | Szybkość zmiany błędu | Tłumienie umożliwia większe wzmocnienie proporcjonalne | Wzmocniony hałas, gwałtowny ruch siłownika |
Przykład chłodzenia: kontrola przegrzania
Weź elektroniczny zawór rozprężny w agregacie chłodniczym. Regulowaną zmienną jest przegrzanie na wylocie parownika, wartość zadana może wynosić 5 K, a siłownikiem jest silnik zaworu lub proporcjonalny elektromagnes. Kiedy przegrzanie wzrasta powyżej wartości zadanej, zawór otwiera się, wpuszczając więcej czynnika chłodniczego. Człon proporcjonalny otwiera go proporcjonalnie do błędu, człon całkujący popycha go w kierunku otwarcia, aż do ustabilizowania się przegrzania, a człon pochodny, tam gdzie jest używany, spowalnia otwieranie, gdy przegrzanie zaczyna spadać, tak aby zawór nie przekroczył progu powrotu cieczy.
Ta sama struktura pojawia się w całej instalacji chłodniczej. Ciśnienie skraplania jest często utrzymywane poprzez modulację prędkości wentylatora skraplacza, co powoduje powstanie pętli ciśnieniowej. Wydajność sprężarki można zmniejszyć za pomocą pętli, która przekształca błąd ciśnienia ssania na polecenie falownika. Pętle temperatury pomieszczenia i produktu mają długi czas martwy i zwykle działają bez działań pochodnych.
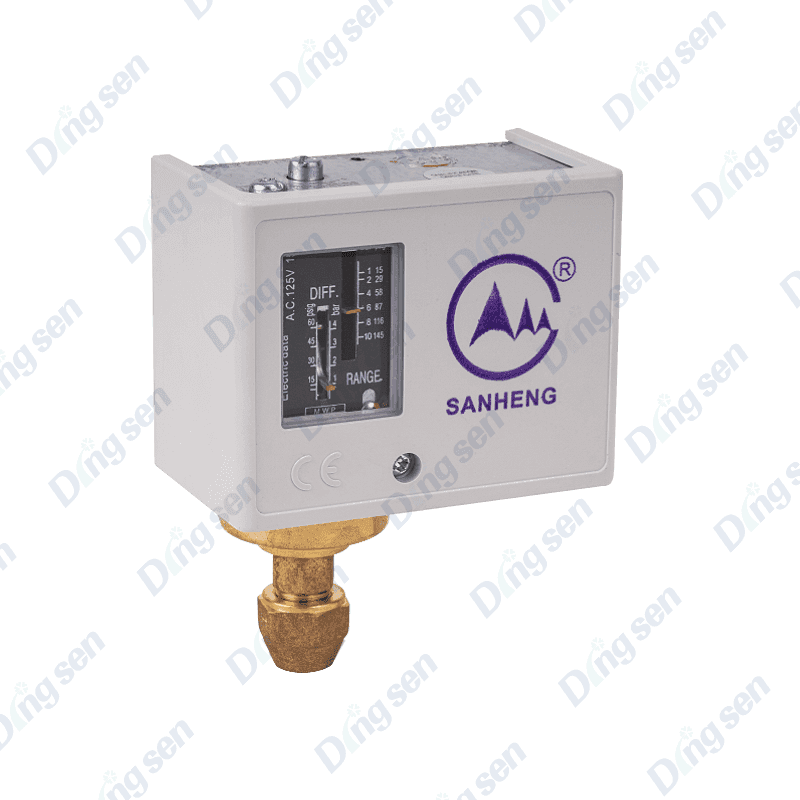 Kontroler ciśnienia chłodniczego z mechanicznym wyświetlaczem wskaźnikowym Zapewnia monitorowanie wysokiego i niskiego ciśnienia z automatycznym resetowaniem, pomagając chronić sprężarki, wentylatory i zawory spustowe w układach chłodniczych. Zobacz produkt →
Strojenie bez zgadywania
Terminy wchodzą w interakcję, więc strojenie odbywa się w ustalonej kolejności:
- Ustaw pętlę w trybie ręcznym i upewnij się, że siłownik osiąga pełny zakres bez zacinania się.
- Ustaw całkę i pochodną na zero, następnie zwiększaj wzmocnienie proporcjonalne, aż pomiar wykaże małe, ciągłe oscylacje.
- Zmniejsz wzmocnienie proporcjonalne do około połowy tej wartości.
- Powoli dodawaj akcję całkującą, aż przesunięcie zniknie w akceptowalnym czasie.
- Dodawaj pochodną tylko wtedy, gdy utrzymuje się przeregulowanie, a sygnał jest czysty.
Czas martwy decyduje o tym, jak mocno można przesunąć pętlę. Jeśli proces potrzebuje 60 sekund na reakcję na ruch zaworu, a jego stała czasowa wynosi 300 sekund, czyli stosunek 0,2, klasyczne reguły, takie jak Zieglera-Nicholsa lub strojenie lambda, dają wykonalne korzyści. Jeśli czas martwy jest porównywalny ze stałą czasową, na przykład czujnik zamontowany daleko za zaworem, nic nie sprawi, że pętla będzie szybka, a prawdziwym rozwiązaniem będzie przesunięcie czujnika lub dodanie sprzężenia do przodu.
| Objaw | Zwykła przyczyna | Pierwsza regulacja |
|---|---|---|
| Szybka, ciągła oscylacja | Proporcjonalne gain too high | Zmniejsz wzmocnienie proporcjonalne |
| Powolne oscylacje w ciągu kilku minut | Integralny action too strong | Zwiększaj sekundy na powtórzenie |
| Przesunięcie, które nigdy się nie zamyka | Integralny disabled or output limited | Włącz działanie całkujące, sprawdź zaciski wyjściowe |
| Nierówny ruch zaworu | Pochodna on a noisy signal | Filtruj dane wejściowe lub ustaw pochodną na zero |
Praktyczne problemy na hali produkcyjnej
Większość problemów związanych z uruchomieniem można podzielić na kilka kategorii:
- Integralne nakręcenie. Wyjście nasyca się w stosunku do limitu, gdy błąd pozostaje, a pętla ulega przeregulowaniu, gdy błąd się odwraca. Rozwiązuje to logika zapobiegająca nawijaniu i zaciskanie wyjścia.
- Szum czujnika. Filtr, którego stała czasowa jest zbliżona do czasu próbkowania, może prawie podwoić czas martwy pętli. Filtruj wejście, a nie wyjście.
- Strefa nieczułości siłownika. Zawór, który wymaga 3% zmiany wyjścia, zanim się poruszy, wyznacza sztywny limit tego, jak ciasna może być pętla.
- Przykładowy czas. Pętla skanowana raz na minutę nie może sterować procesem ze stałą czasową wynoszącą 30 sekund.
- Nieliniowość. Zawór, który jest łagodny w połowie skoku i gwałtowny w pobliżu gniazda, może wymagać planowania wzmocnienia lub charakteryzowanego wyjścia.
Gdzie PID spotyka się ze sprzętem chłodniczym i klimatyzacyjnym
Wyjście PID ma znaczenie tylko wtedy, gdy siłownik może z niego skorzystać. Proporcjonalne zawory elektromagnetyczne, elektroniczne zawory rozprężne, przetwornice częstotliwości w wentylatorach skraplacza i zawory trójdrogowe sterujące przepływem przyjmują sygnał ciągły i modulują. Urządzenia włączające i wyłączające, takie jak standardowe zawory elektromagnetyczne, żarówkowe zawory rozprężne i mechaniczne przełączniki ciśnienia, są urządzeniami progowymi, więc sterujący nimi sterownik PID w rzeczywistości generuje cykl pracy.
Ta różnica zmienia sposób oceny komponentów. Zawór, który przez lata reaguje na sygnał modulujący, zużywa się inaczej niż ten, który przełącza się kilka razy na godzinę i dlatego długotrwała praca modulującego zaworu elektromagnetycznego zasługuje na uwagę przed uruchomieniem pętli.
Dostawcy tacy jak Dingsen, od 2008 roku zajmujemy się produkcją części do urządzeń chłodniczych i klimatyzacji samochodowej , zbuduj regulatory ciśnienia, zawory i złączki miedziane, które znajdują się po stronie odbiorczej tych sygnałów.
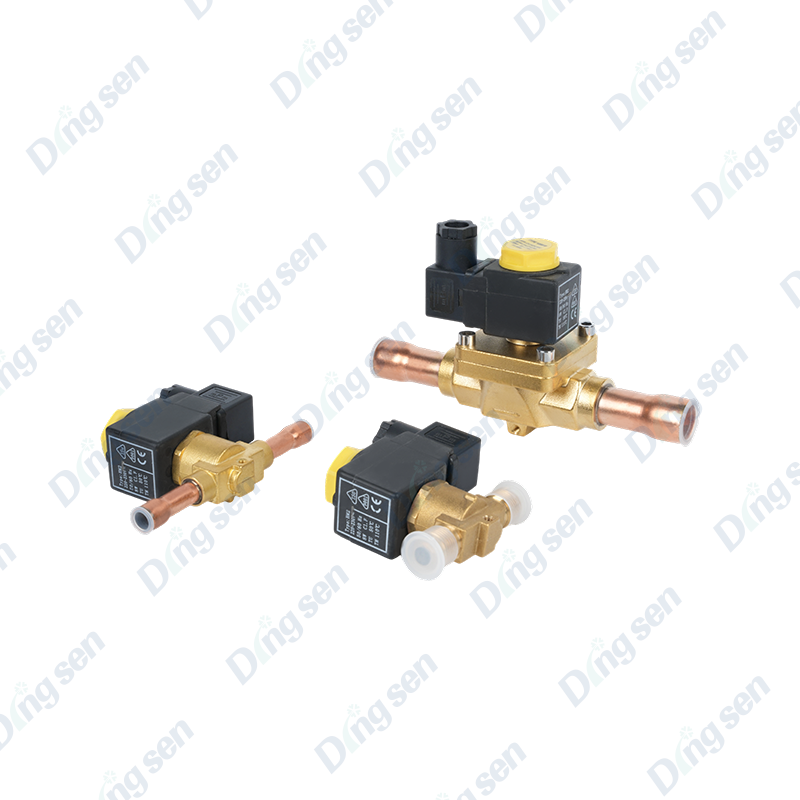 Zawór elektromagnetyczny EVR do chłodnictwa i klimatyzacji Kontroluje przepływ czynnika chłodniczego w przewodach cieczy, ssaniu i gorącego gazu, z opcjami bezpośredniego działania i sterowanymi pilotem dla systemów chłodniczych. Zobacz produkt →
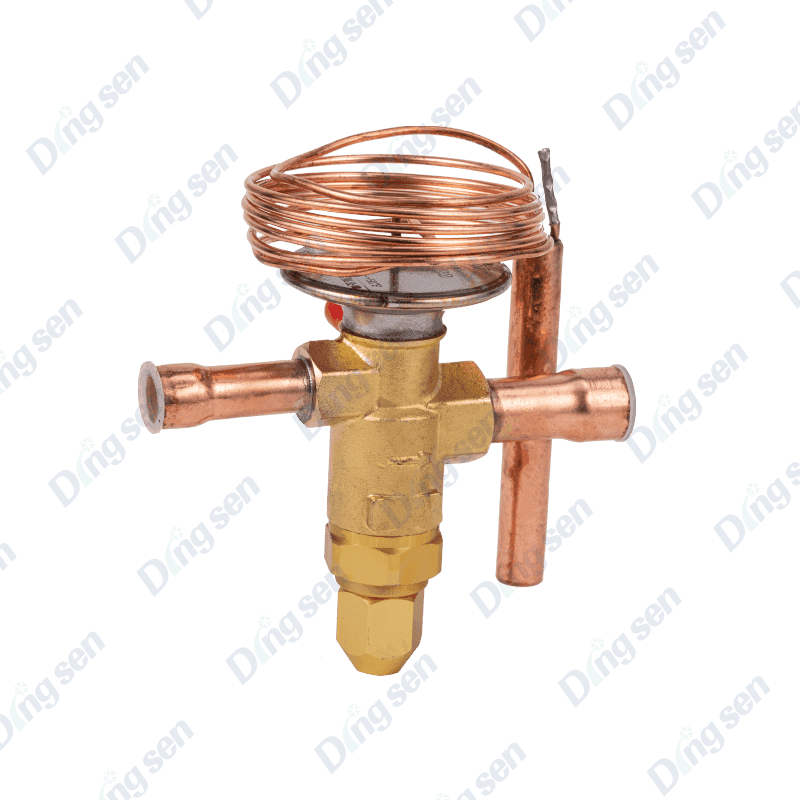 Termiczny zawór rozprężny z regulowaną regulacją przegrzania Reguluje przepływ czynnika chłodniczego w celu utrzymania przegrzania, wyposażony w korpus typu H i statyczną regulację przegrzania w zakresie 0–8°C dla układów chłodzenia. Zobacz produkt →
Określanie kontrolera: co należy sprawdzić
- Typ wejścia i zakres, dopasowane do konkretnego czujnika: NTC, PT100, 4 do 20 mA lub 0 do 10 V.
- Typ wyjścia i rozdzielczość: przekaźnik, napęd przekaźnika półprzewodnikowego, prąd, napięcie lub PWM.
- Częstotliwość próbkowania, wystarczająco duża dla procesu, ale nie tak duża, aby w obliczeniach dominował szum.
- Automatyczne dostrajanie, zapobieganie nawijaniu i bezproblemowe przełączanie między trybem ręcznym i automatycznym.
- Limity wyjściowe i alarmy, w tym górne i dolne zaciski dla składnika całkującego.
- Środowisko: montaż na panelu lub na szynie DIN, stopień ochrony IP, temperatura otoczenia, wibracje i tolerancja napięcia zasilania.
Regulator PID to trzy poprawki zsumowane i powtarzane na zegarze: jedna na błąd bieżący, jedna na błąd skumulowany i jedna na prędkość zmian. Fizyka procesu wyznacza górny pułap wydajności, a ustawienia decydują o tym, jak blisko celu zbliża się pętla. Ustaw właściwy kierunek siłownika, rzetelnie zmierz czas martwy i utrzymuj skromne zyski. Ta kombinacja rozwiązuje więcej pętli niż jakakolwiek agresywna sesja strojenia.
Poprzedni post
Jak działa zawór elektromagnetyczny? Wyjaśniono cewkę, tłok, kryzę i rozwiązywanie problemów
Następny post
Przetworniki ciśnienia wysokotemperaturowego: wybór, zastosowania i niezawodność
najnowszy Wiadomości
-
-
Jedna miska na skropliny, która przelewa się do pustej przestrzeni w suficie, zwykle kosztuje znacznie więcej niż przełącznik, który tego nie zgłosił. Tak jest w przypadku wy...
READ MORE -
Dwie sypialnie znajdują się na tym samym piętrze i mają wspólny termostat, a w jednej z nich przez całe lato jest o cztery do sześciu stopni cieplej. Skraplacz jest czysty, f...
READ MORE -
Operator instalacji dzwoni, ponieważ do strefy nadmuchuje zimne powietrze rano, gdy kocioł pracuje od dwóch godzin. Wężownica jest czysta, pompa pracuje, a zawór trójdrogowy ...
READ MORE
-
Szybkozłącze wykonane w całości z miedzi fluorowanej to specjalistyczne złącz...
-
Otwieracz do butelek z czynnikiem chłodniczym to wydajne narzędzie do otwiera...
-
Miedziany filtr suszący jest specjalistycznym elementem oczyszczającym do sys...
-
Narzędzia do montażu i demontażu rdzeni zaworów to specjalistyczne narzędzia ...
-
Rozwiertak do rur miedzianych klimatyzacji to specjalistyczne narzędzie służą...
-
Zespoły miedzianych rurek kapilarnych są głównymi elementami dławiącymi w ukł...
SKONTAKTUJ SIĘ Z NAMI
POZOSTAŃ W KONTAKCIE
Bardzo się cieszymy, że przychodzisz do DingSen w celu zakupu lub dostosowania, a my
jesteśmy pewni, że zapewnimy Państwu produkty i usługi wysokiej jakości.
Skontaktuj się z nami
-

Nr 109 Jiefang Road, miasto Diankou, miasto Zhuji, Shaoxing, prowincja Zhejiang
-

+86-13867581196
-

Prawa autorskie © shaoxing DingSen Refrigeration Technology Co Ltd. Wszelkie prawa zastrzeżone
Producent części chłodniczych OEM Fabryka niestandardowych części samochodowych AC